 Ubuntu 22.04
 ROS2 Humble
 Python 3.10
 C++
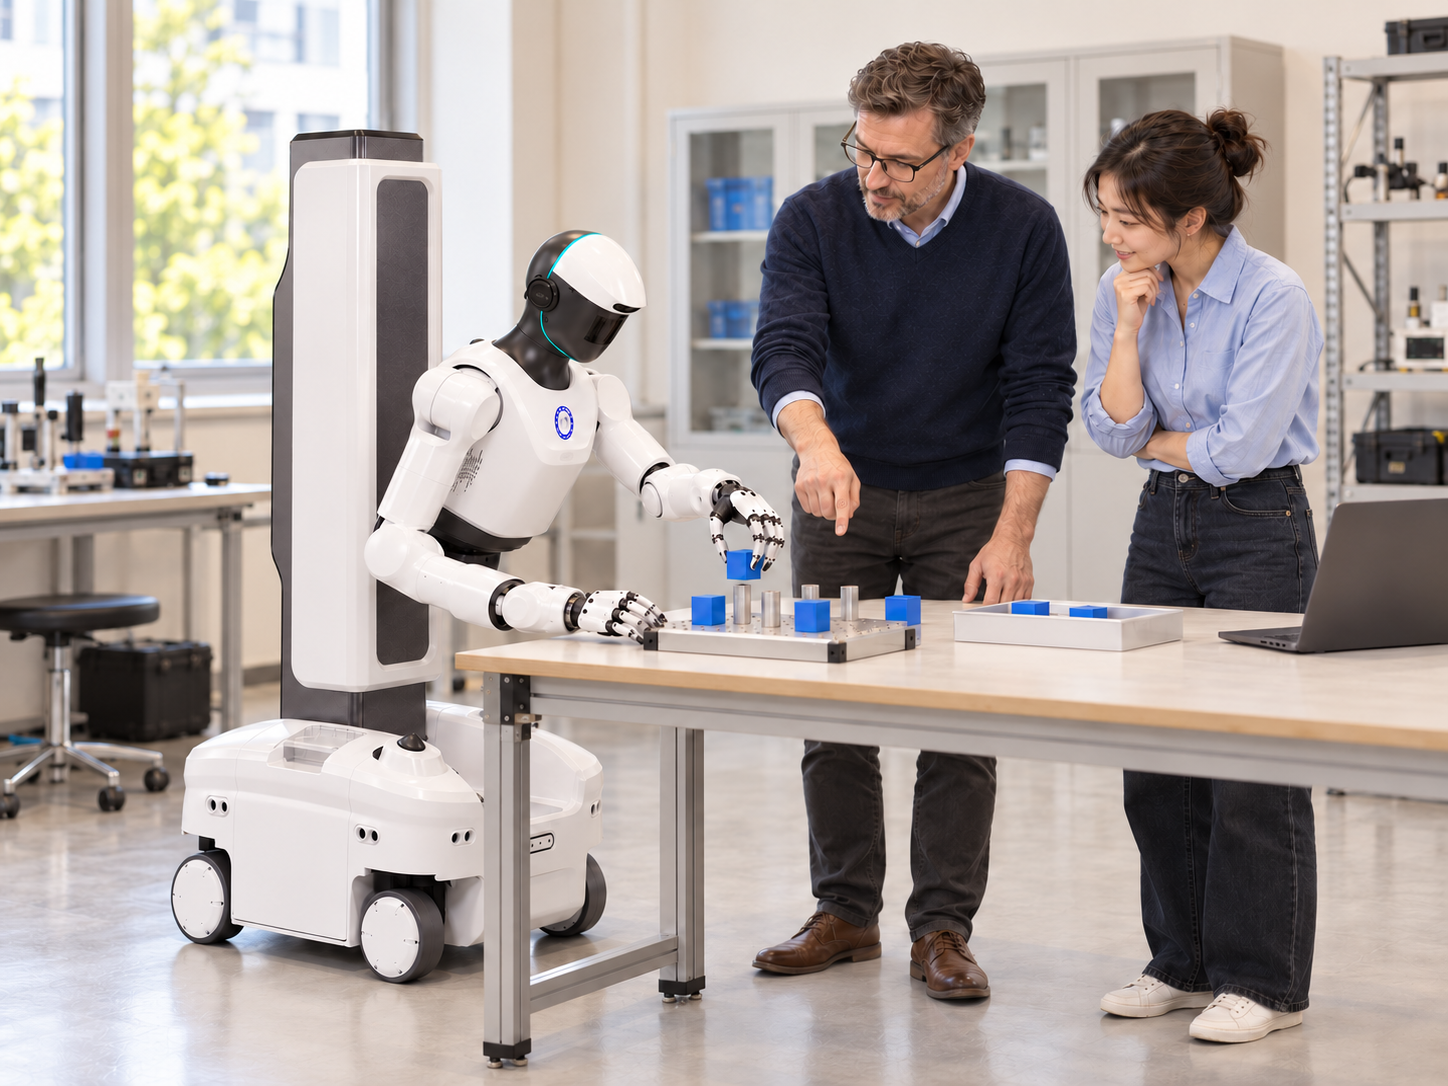
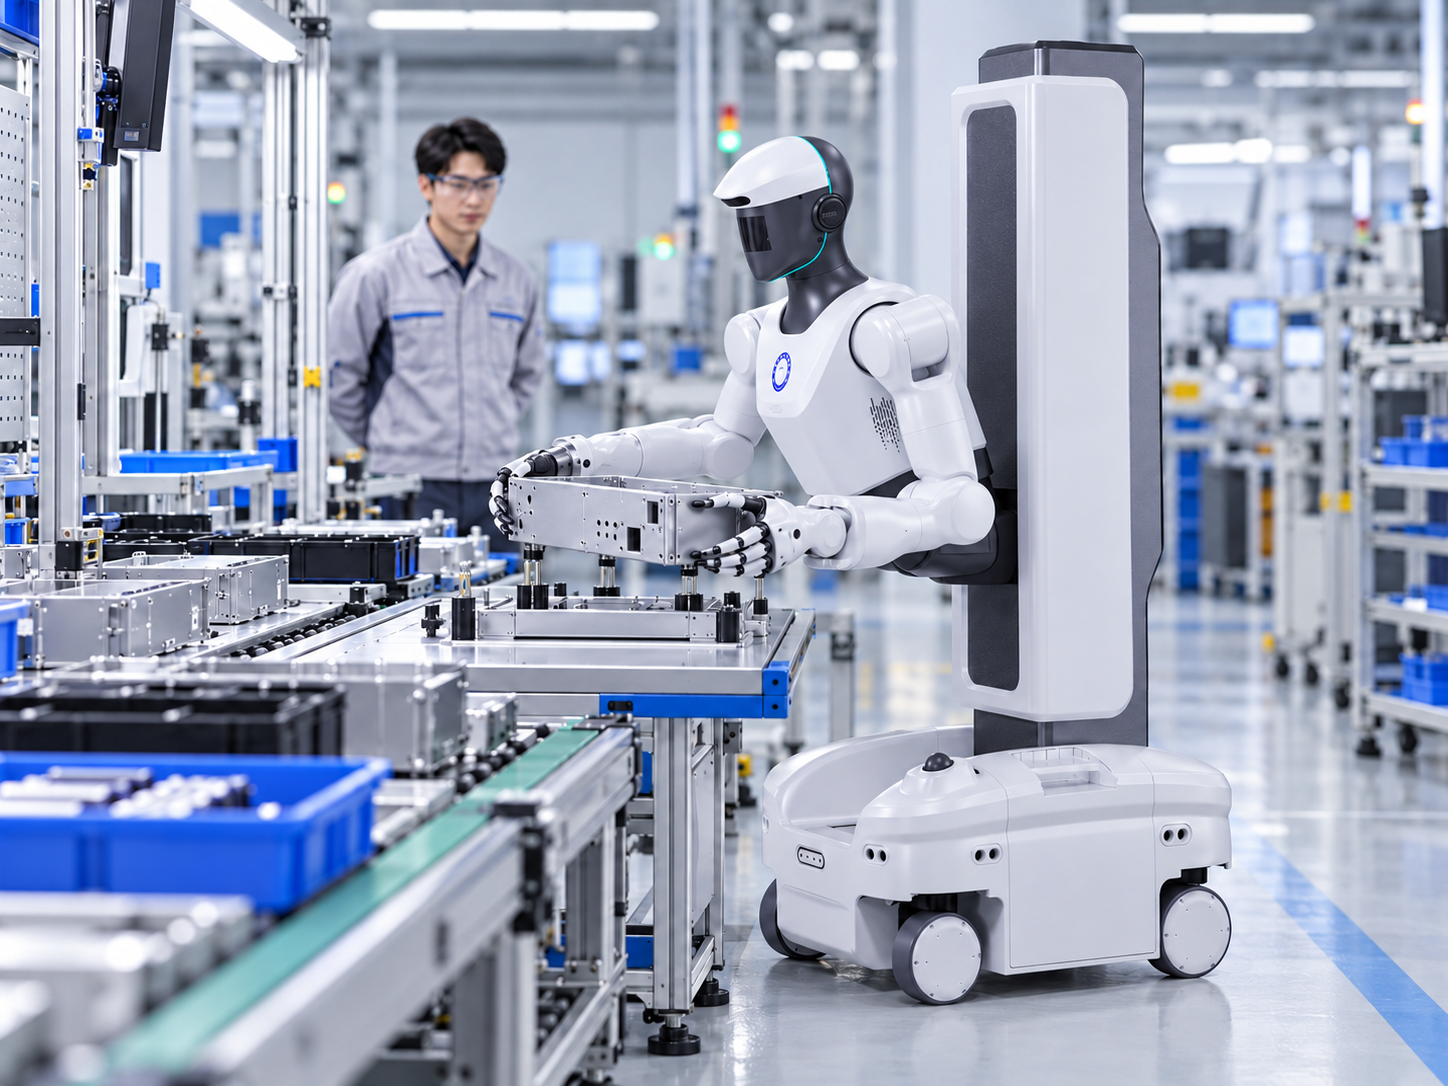
平霄 W1
轮式人形机器人
全向移动与双臂操作协同,为具身智能研发、遥操作和数据采集提供开放平台。
- 双臂 7 DoF × 2
- 单臂额定负载 6 kg
- 全向移动
为机器人准备 ROS2 环境、运行依赖
与系统软件源。
在目标设备终端执行
wget https://setup.eaiworks.cn/EaiNexusSetup/install -O eai-nexus-setup && bash eai-nexus-setup按提示输入 sudo 密码,在菜单中选择所需功能。
从移动双臂平台,到具身感知与导航。
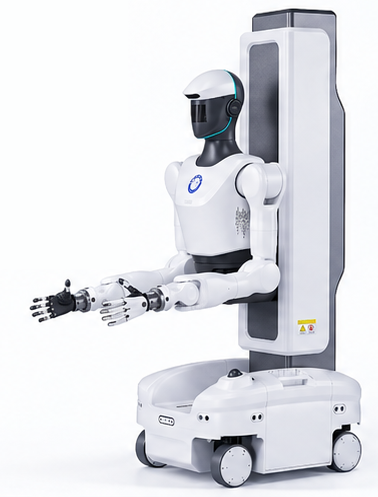
轮式人形机器人
全向移动与双臂操作协同,为具身智能研发、遥操作和数据采集提供开放平台。
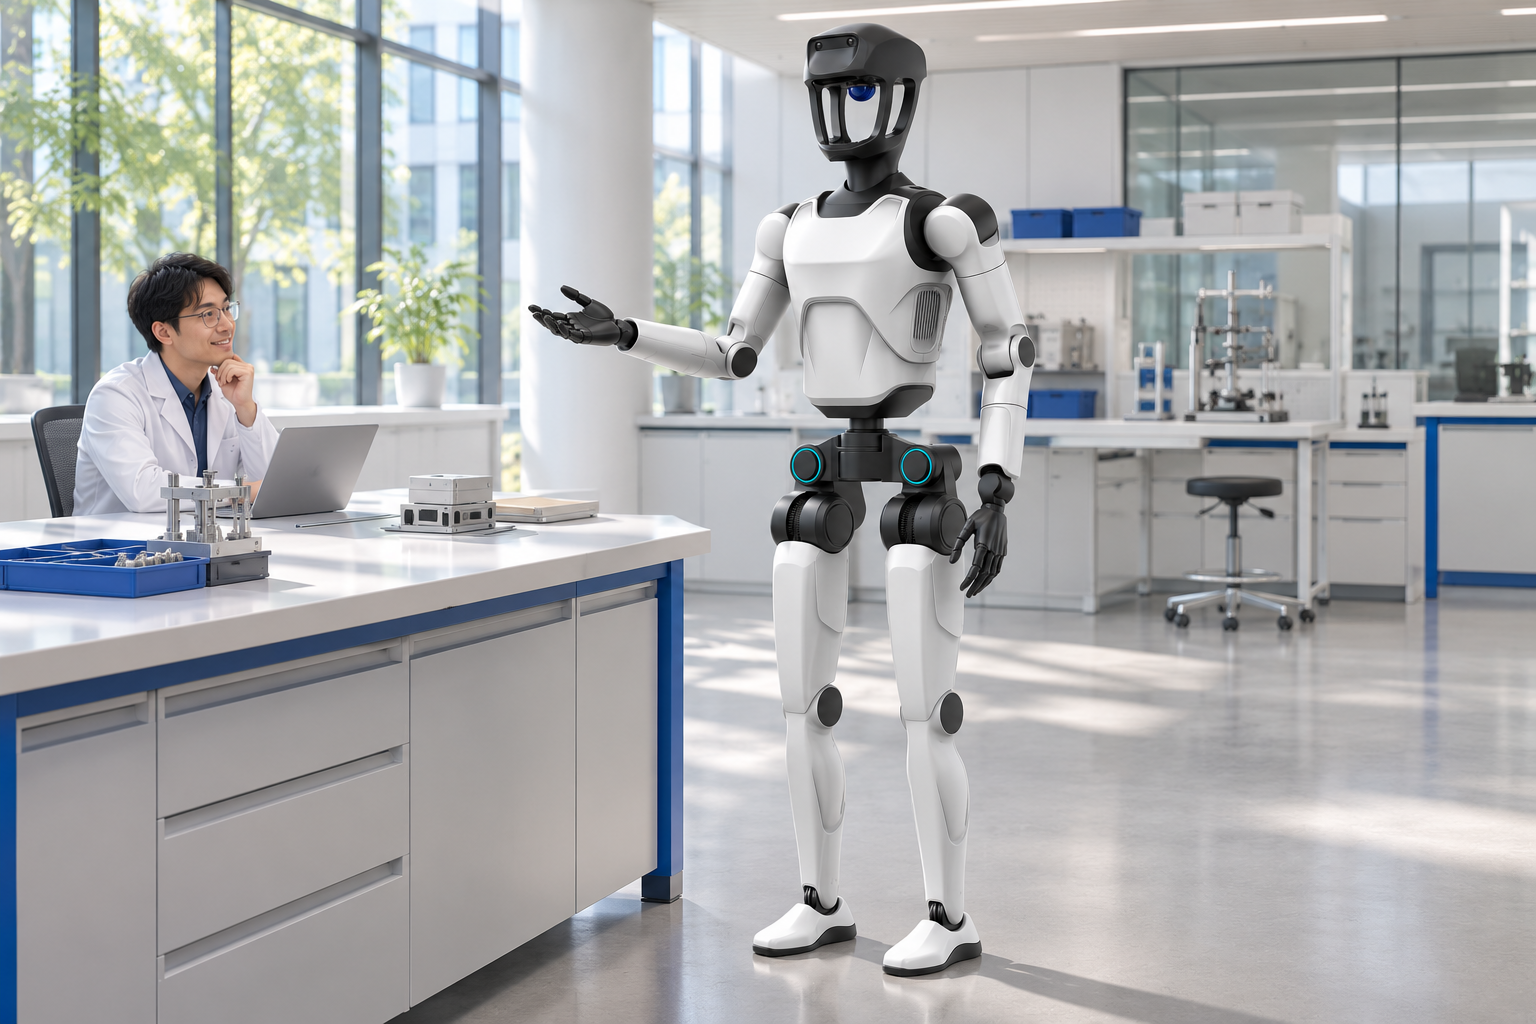
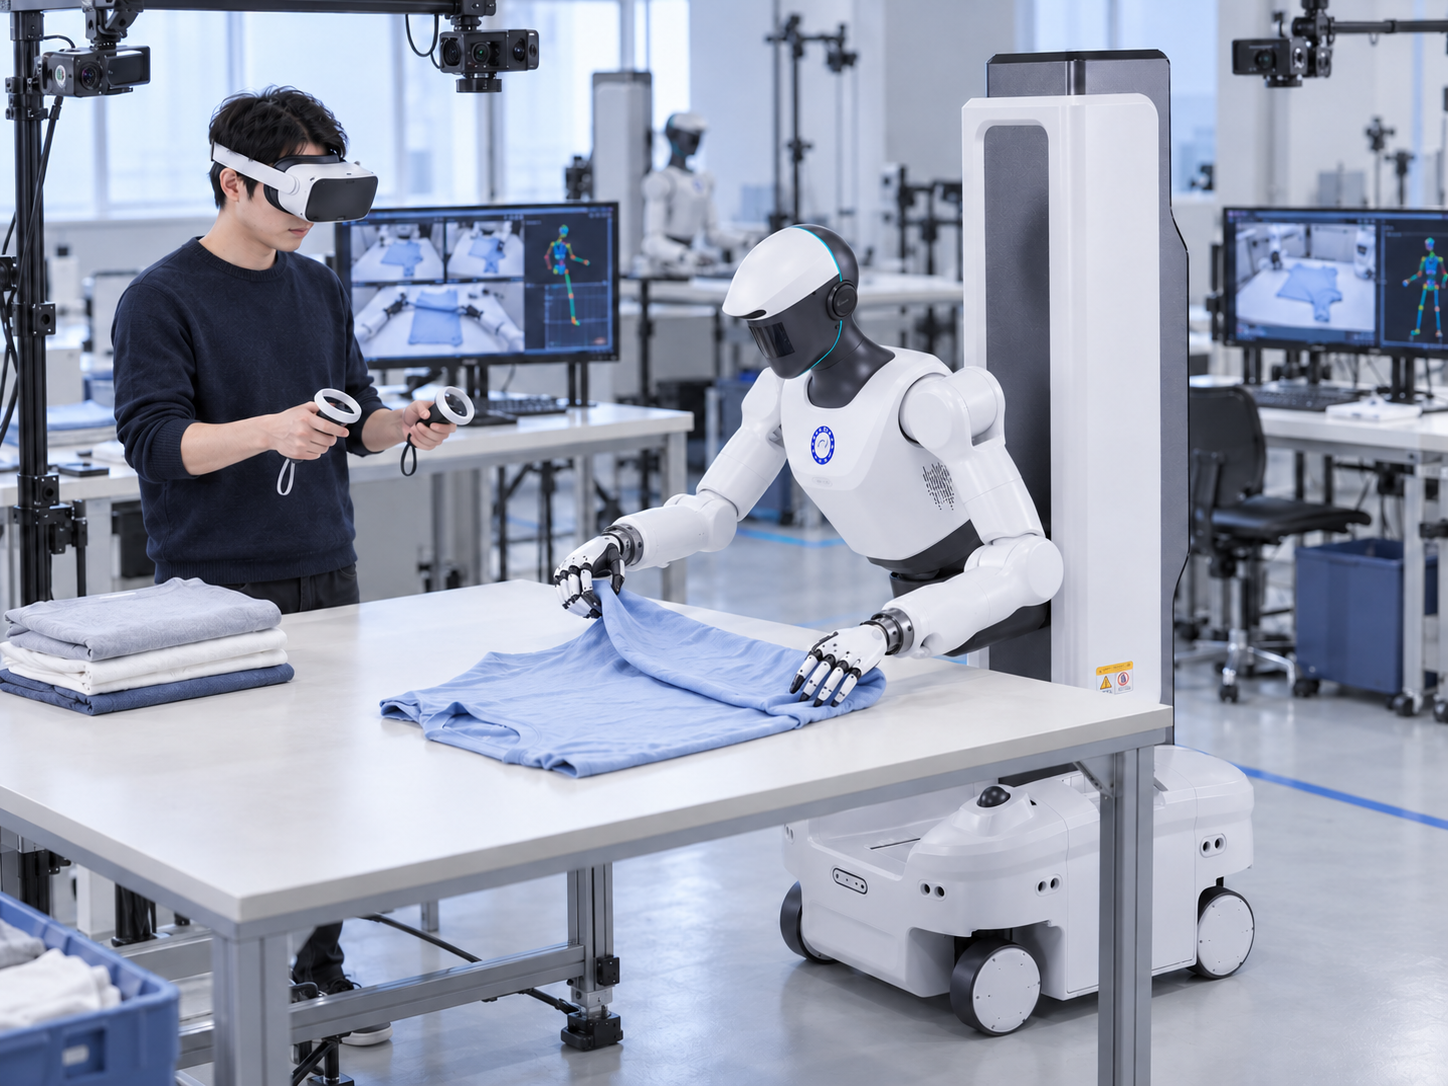
具身智能探索
以仿人形态连接人与环境,面向具身智能研究和多样化交互场景。
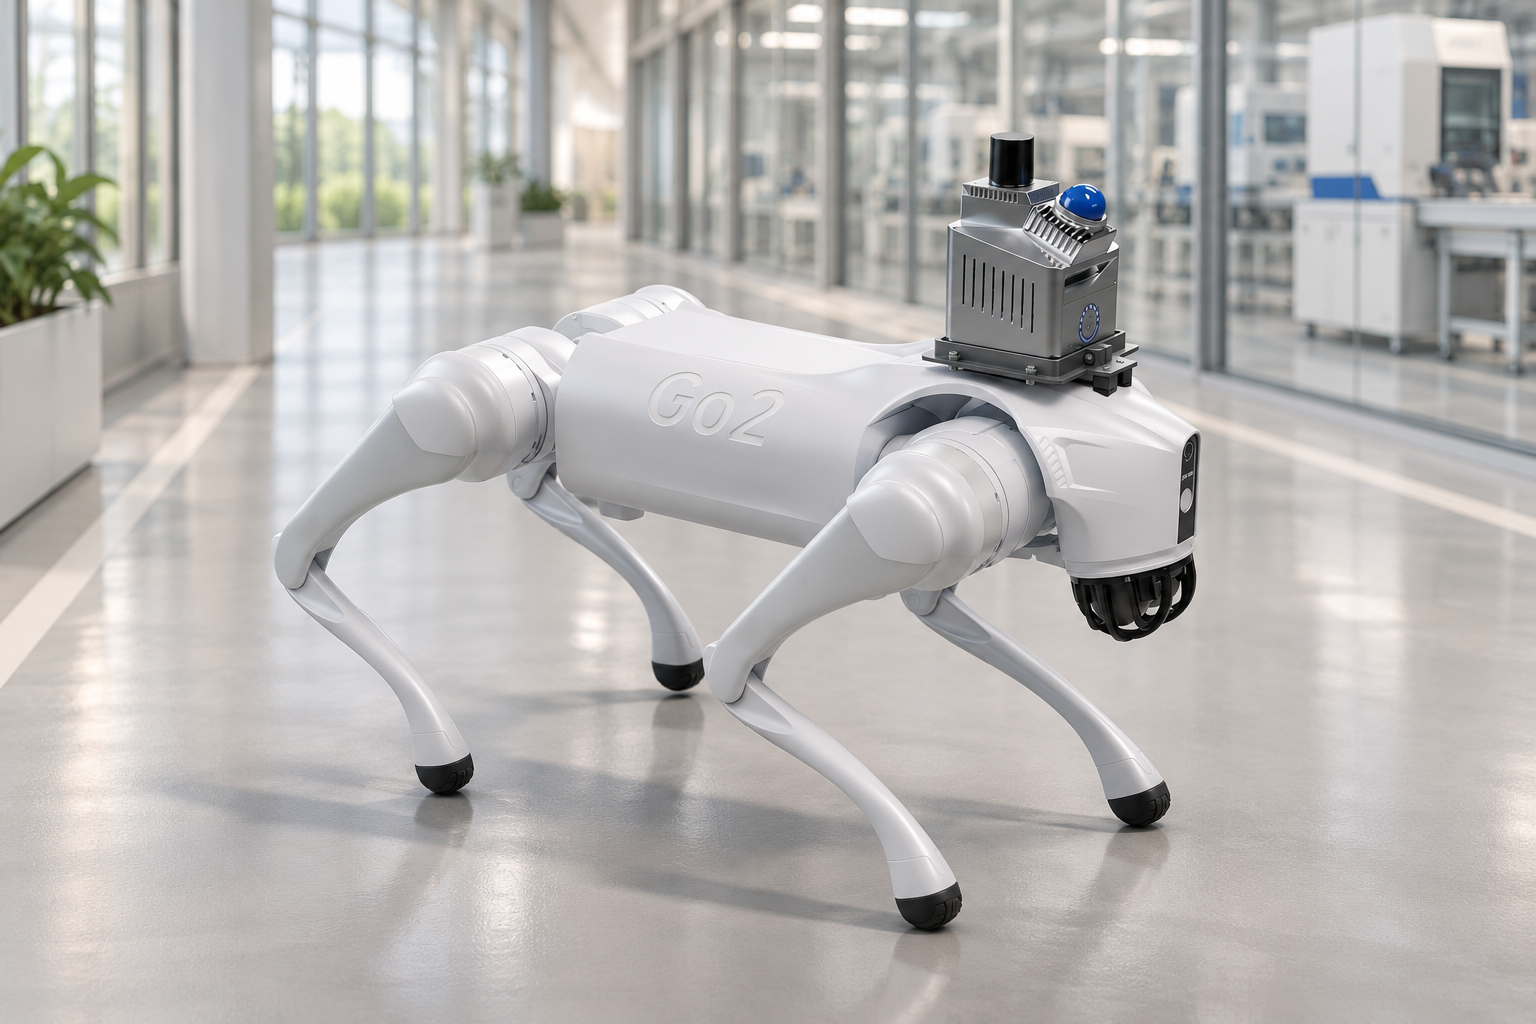
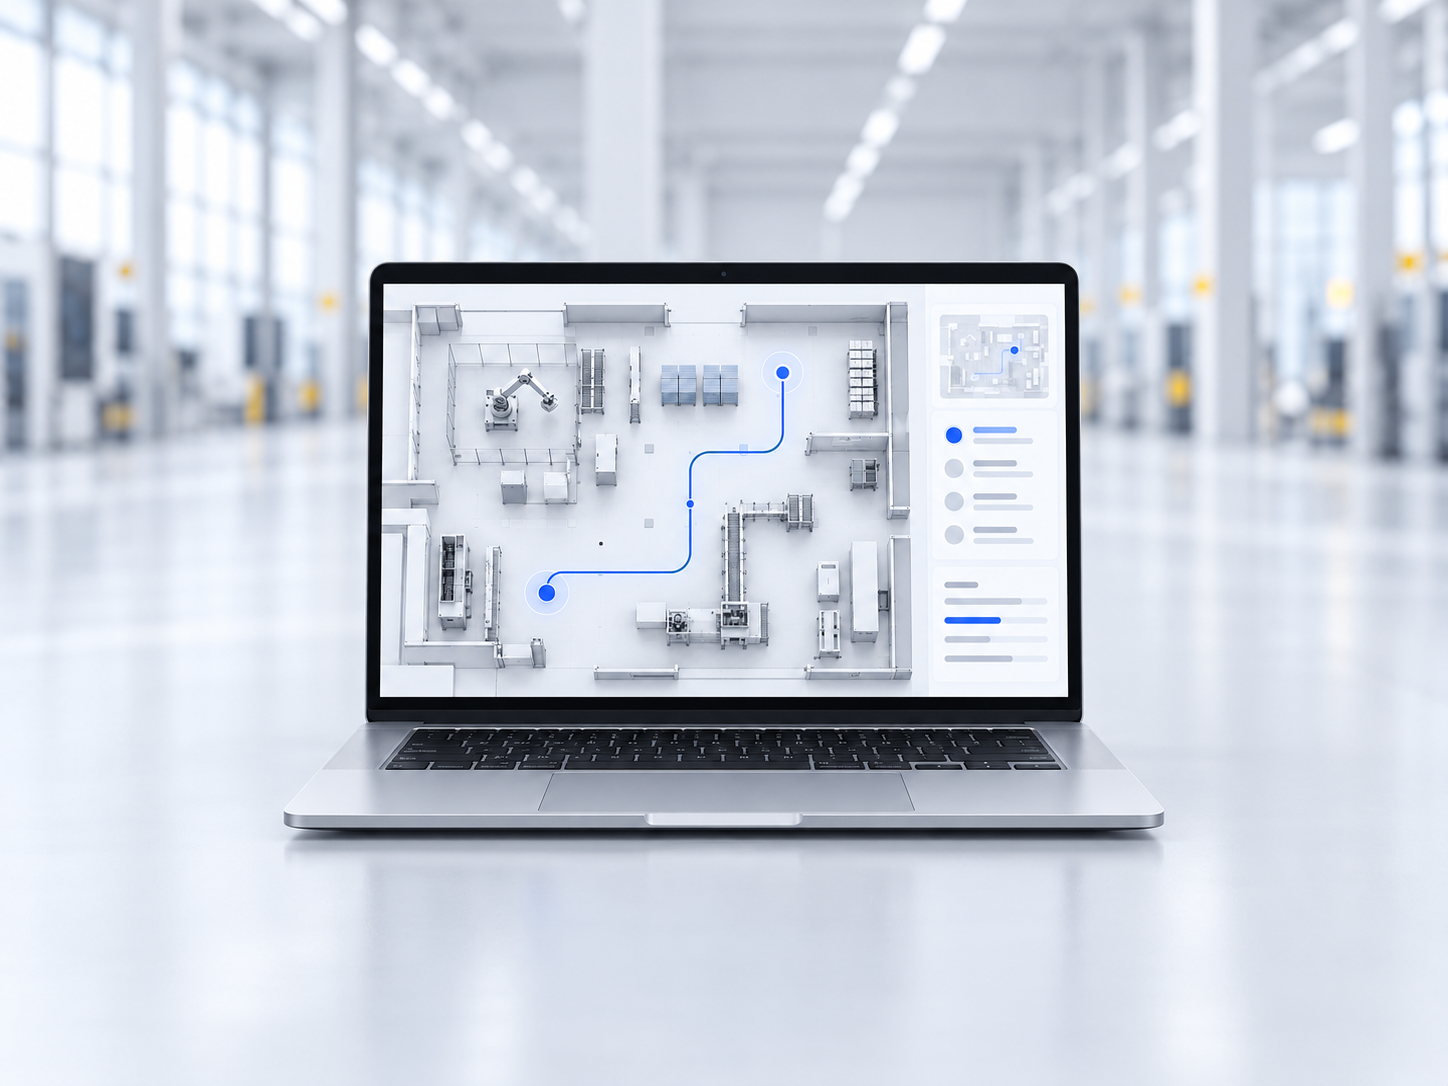
移动平台与导航集成
搭载具身感知导航单元,将环境感知与定位导航延伸到四足移动平台。
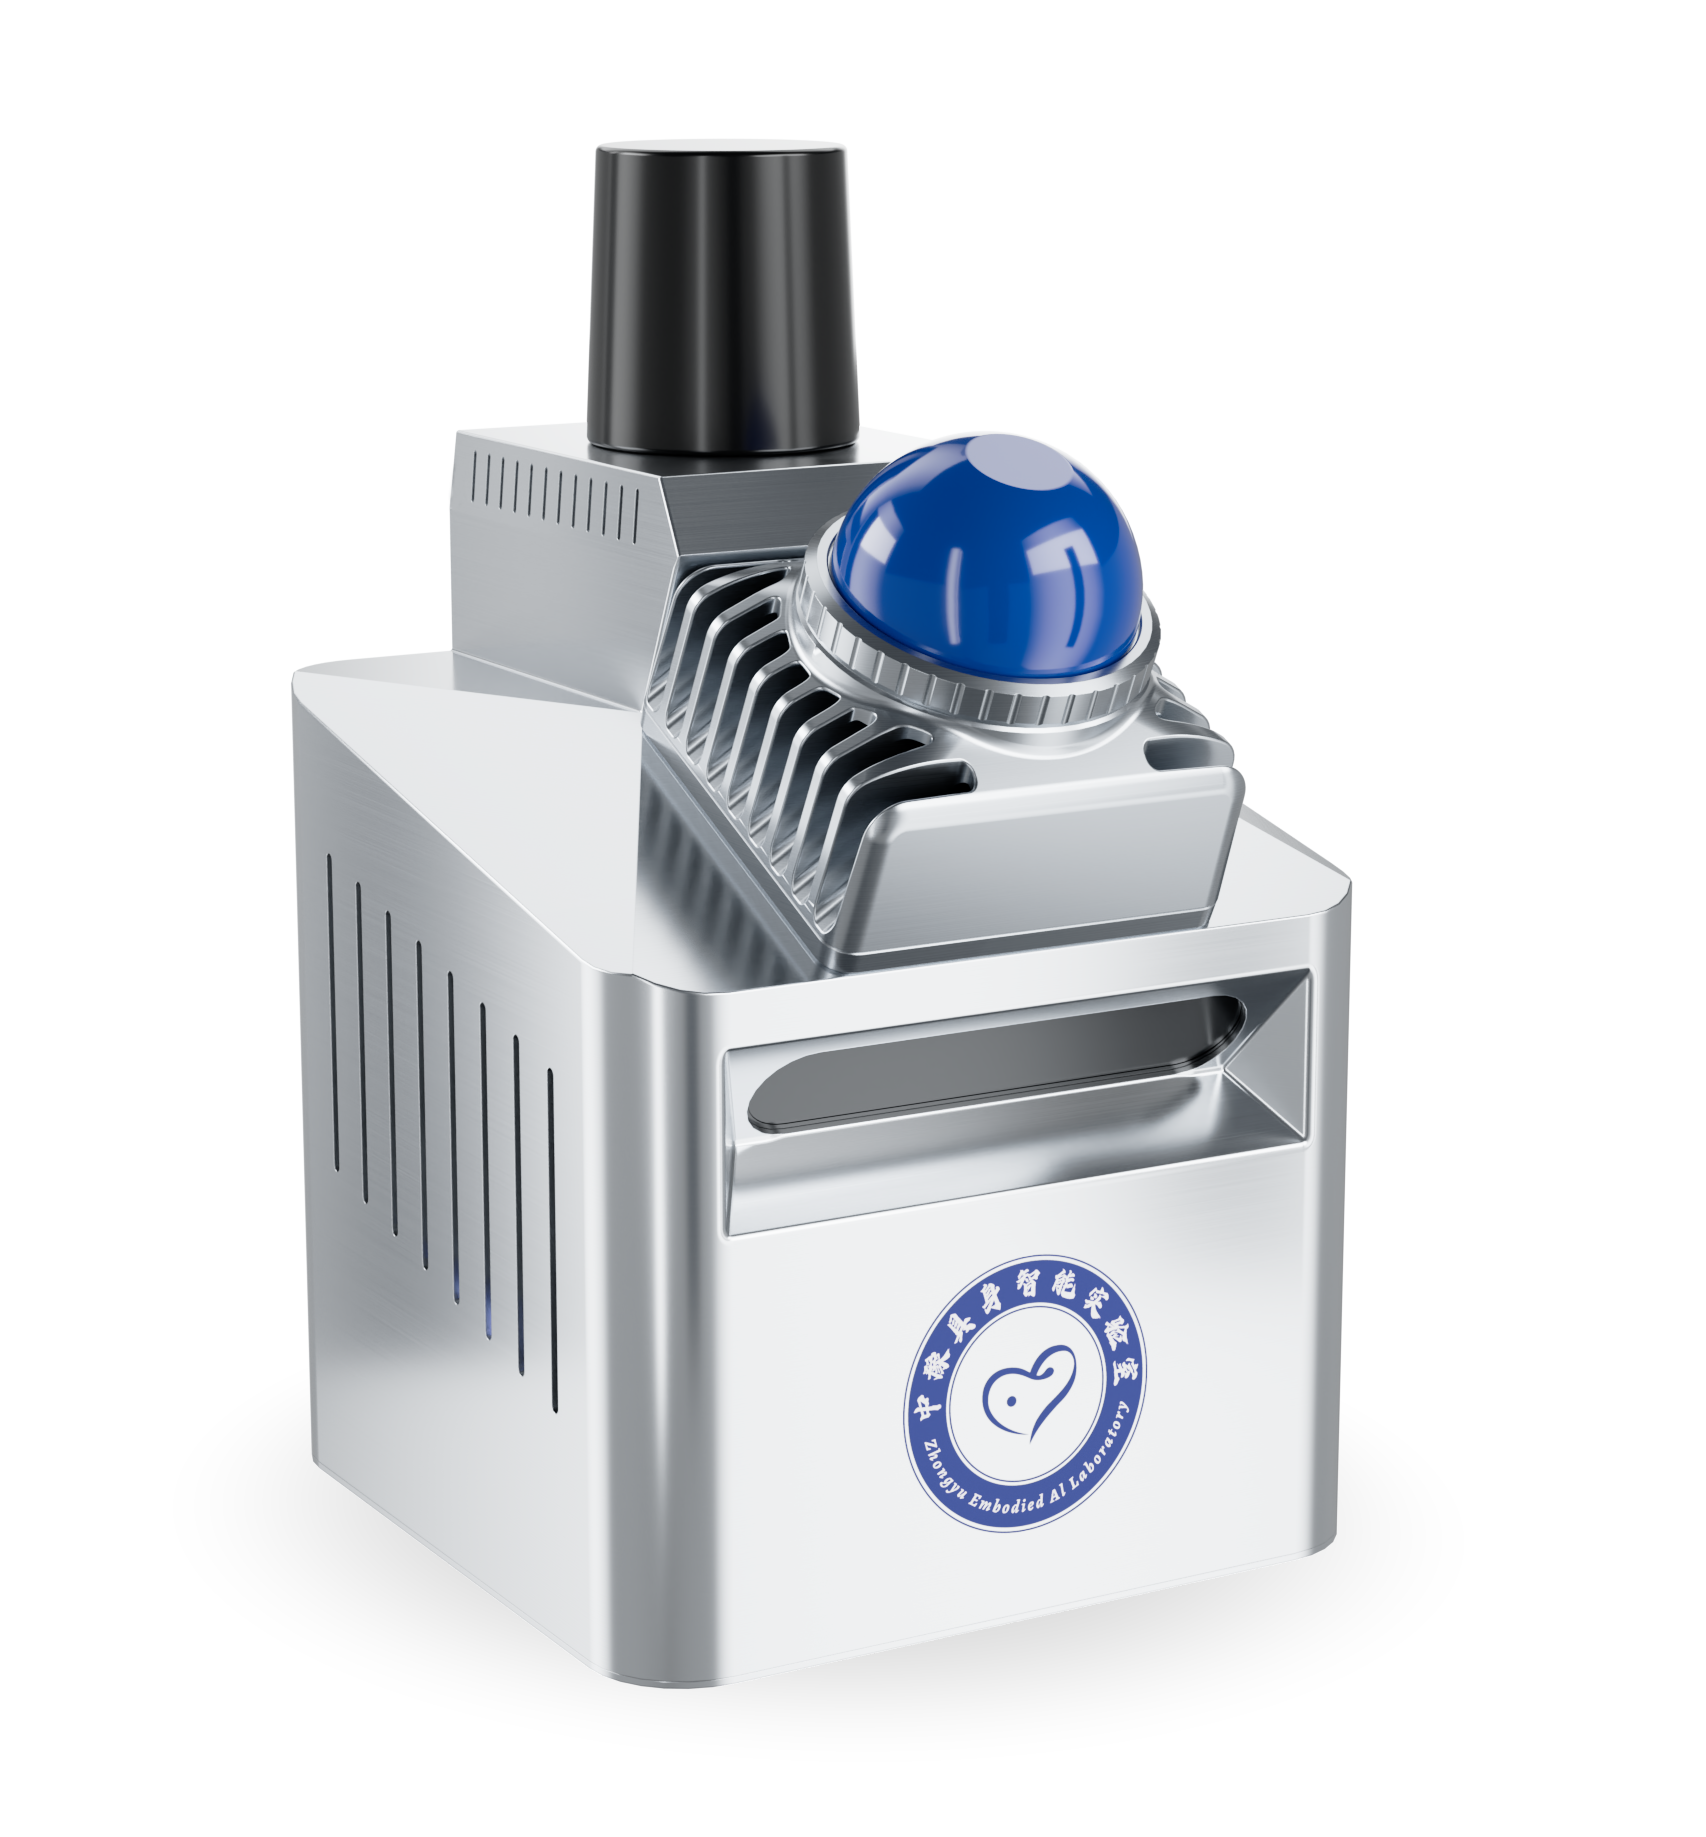
具身感知导航单元
一体感知,自主前行。集成激光雷达、深度相机与计算平台,适配多种机器人形态。
图片加载失败,请重新选择产品。
安装 ROS2,配置终端环境。
检查并补齐应用所需的依赖。
选择镜像源,验证软件索引。
在目标设备上完成安装,按实际检查结果继续。
核对 Ubuntu、ROS2 和 Python 版本要求,确认设备联网,账户具备 sudo 权限。
先确认应用版本对应的依赖要求执行部署命令,在菜单中选择 [2]。按需配置软件源,完成 ROS2 安装后打开新终端。
终端 ROS2 环境由安装流程自动配置重新运行工具,选择 [3]。先停止应用,再确认维护;全部检查通过后显示 ready。
当前提供环境和依赖准备;完整系统一键部署与应用 deb 包安装暂未开放。
命令会启动部署工具,随后由你选择 ROS2 安装、运行依赖或软件源配置。当前不会直接安装完整 EAI Nexus 系统;应用 deb 包按应用交付说明安装。
重复运行会检查实际依赖,由 APT 和 pip 判断是否需要补齐或调整版本。已满足要求的包通常直接跳过,不会强制重装全部依赖。
项目虚拟环境位于 /opt/eai-nexus-system/venvs/runtime/,由 root 管理。安装与校验不加载用户目录中的 Python 包,但可以访问系统 Python 包。维护前请停止应用,并按交付说明启动业务。
工具会尝试其他候选镜像,以最终索引验证结果为准。全部候选失败时会尝试恢复原配置;如恢复失败,按提示保留并使用备份处理。
界面会显示详细日志路径。请保持应用停机,保留日志,修复问题后重新执行。已经发生的 APT 或 Python 依赖变更不会自动撤销。查看 root 创建的日志可能需要 sudo 权限。